

"Robot móvil autónomo con mecanismo Ackerman para el seguimiento de hileras en cultivos de plátano"
Compartimos la documentación y el código fuente del proyecto "Robot autónomo tipo oruga para el seguimiento de hileras en cultivos de plátano", una plataforma robótica de bajo costo y diseño modular orientada a la agricultura de precisión. Esta iniciativa forma parte del trabajo de investigación desarrollado por el profesor Henry Borrero Guerrero.
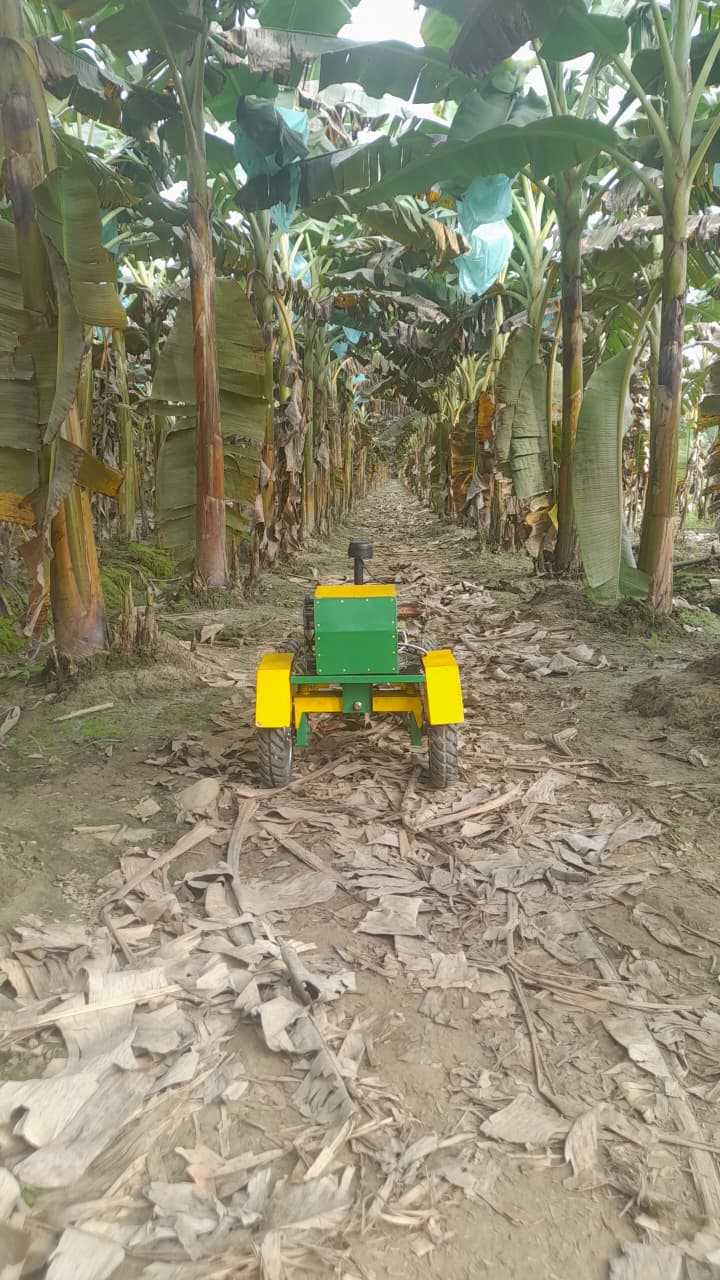
El sistema integra la arquitectura de Hardware y Software necesaria para la navegación y control de un robot móvil autónomo/semi-autónomo. Desarrollado con un microcontrolador ESP32 en entorno Arduino C++, el proyecto abarca desde la lectura de sensores hasta el control de tracción y actuadores mediante drivers motorizados.
💻 Acceso al código y documentación completa:
En el siguiente video puedes ver la demostración del robot en acción, ejecutando la navegación autónoma y el seguimiento de hileras en cultivos de plátano. Este resultado integra el trabajo de control embebido en ESP32, procesamiento de sensores y un sistema de tracción por orugas de bajo costo.
🔗 https://www.youtube.com/watch?v=eixFaqiUshI


